각도와 직교성
벡터의 길이와 두 벡터 사이의 거리를 정의할 수 있게 해주는 것 외에도, 내적은 두 벡터 사이의 각도 $\omega$ 를 정의함으로써 벡터 공간의 기하학을 포착한다. 우리는 두 벡터 $x, y$ 사이의 각도 $\omega$ 를 내적 공간에서 정의하기 위해 코시-슈바르츠 부등식 (3.17)을 사용하며, 이 개념은 $\mathbb{R}^2$ 와 $\mathbb{R}^3$ 에서의 우리의 직관과 일치한다. $x \neq 0, y \neq 0$ 이라고 가정하자. 그러면
따라서 그림 3.4에 묘사된 것처럼 다음을 만족하는 유일한 $\omega \in [0, \pi]$ 가 존재한다:
숫자 $\omega$ 는 벡터 $x$ 와 $y$ 사이의 각도(angle)이다. 직관적으로, 두 벡터 사이의 각도는 그들의 방향(orientation)이 얼마나 비슷한지를 말해준다. 예를 들어, 점곱을 사용할 때 $x$ 와 $y=4x$ 사이의 각도는, 즉 $y$ 가 $x$ 의 스케일된 버전일 때, 0이다: 그들의 방향은 같다.
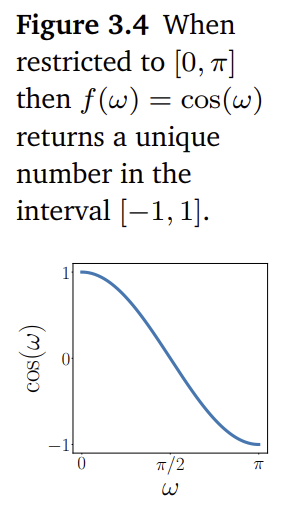
그림 3.4 범위를 $[0, \pi]$ 로 제한하면, $f(\omega) = \cos(\omega)$ 는 구간 $[-1, 1]$ 에서 유일한 숫자를 반환한다.
$\to$ 두 벡터 x,y를 자신의 크기로 나눠(정규화, Normalization) 단위 벡터로 만들어보자. 단위 벡터는 벡터에서 ‘크기’정보를 없애고 순수 ‘방향’정보만 남았다고 볼 수 있다.
이를 위 (3.24)식에 대입했을때( $\cos \omega = \left\langle \frac{x}{\Vert x\Vert }, \frac{y}{\Vert y\Vert } \right\rangle$ ), 만약 두 벡터가 같다면 1, 직교한다면 0, 반대일 때 -1값을 가진다(분모는 1).
예제 3.6 (벡터 사이의 각도)
$x = [1, 1]^\top \in \mathbb{R}^2$ 와 $y = [1, 2]^\top \in \mathbb{R}^2$ 사이의 각도를 계산해보자. 그림 3.5를 참조하라. 여기서 우리는 내적으로 점곱을 사용한다. 그러면 다음을 얻는다:
그리고 두 벡터 사이의 각도는 $\arccos(\frac{3}{\sqrt{10}}) \approx 0.32$ rad이며, 이는 약 $18^\circ$ 에 해당한다.
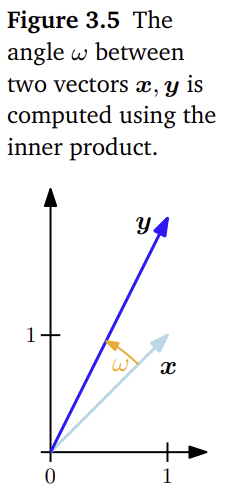
그럼 3.5 두 벡터 x,y 사이의 각도 $\omega$ 는 내적을 사용하여 계산된다.
$\quad$ 내적의 주요한 특징은 벡터가 직교(orthogonal)하다는 것을 특성화할 수 있게 해준다는 점이다.
정의 3.7 (직교성). 두 벡터 $x$ 와 $y$ 는 $\langle x, y \rangle = 0$ 일 때, 그리고 오직 그때만 직교(orthogonal)한다고 하며, $x \perp y$ 라고 쓴다. 만약 추가적으로 $\Vert x\Vert = 1 = \Vert y\Vert$ , 즉 벡터들이 단위 벡터라면, $x$ 와 $y$ 는 정규 직교(orthonormal)하다고 한다.
$\quad$ 이 정의의 함의 중 하나는 0-벡터(The 0-vector)는 벡터 공간의 모든 벡터와 직교한다는 것이다.
참고 (Remark). 직교성은 점곱이 아닐 수도 있는 쌍선형 형식(bilinear forms)에 대한 수직(perpendicularity) 개념의 일반화이다. 우리의 문맥에서, 기하학적으로, 우리는 직교 벡터들을 특정한 내적에 대해 직각(right angle)을 가지는 것으로 생각할 수 있다.
$\to$ 일반적인 내적(inner products) $x^TAy$ 를 생각해보자. $x=\begin{bmatrix} 1 \ 1 \end{bmatrix}, A = \begin{bmatrix} 2 & 0 \ 0 & 1 \end{bmatrix}, y=\begin{bmatrix} 1 \ -2 \end{bmatrix}$ 일 때, 내적을 해보면 두 벡터는 변환된 좌표계에서 직교한다. 일반적인 점곱(A가 표준 기저를 열로 가지는 행렬인 경우)을 해보면 두 벡터는 직교하지 않다. 예제 3.7은 이 경우의 반대 상황이다.
예제 3.7 (직교 벡터)
두 벡터 $x = [1, 1]^\top, y = [-1, 1]^\top \in \mathbb{R}^2$ 를 고려하자. 그림 3.6을 참조하라. 우리는 두 가지 다른 내적을 사용하여 그들 사이의 각도 $\omega$ 를 결정하는 데 관심이 있다. 내적으로 점곱을 사용하면 $x$ 와 $y$ 사이의 각도 $\omega$ 가 $90^\circ$ 가 되며, 따라서 $x \perp y$ 이다. 하지만 만약 우리가 다음 내적을 선택한다면:
우리는 $x$ 와 $y$ 사이의 각도 $\omega$ 가 다음과 같이 주어짐을 얻는다:
그리고 $x$ 와 $y$ 는 직교하지 않는다. 따라서, 어떤 내적에 대해 직교하는 벡터들이 다른 내적에 대해서는 직교하지 않을 수 있다.
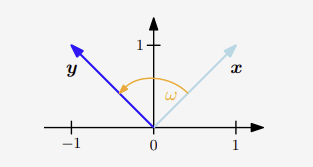
$\to$ y축 대칭이었던 직교하던 두 벡터가 x축이 2만큼 scale된 공간에서 둔각이 되었다.
정의 3.8 (직교 행렬). 정사각 행렬 $A \in \mathbb{R}^{n \times n}$ 은 그 열(column)들이 정규 직교(orthonormal)일 때, 그리고 오직 그때만 직교 행렬(orthogonal matrix)이며, 다음을 만족한다:
이는 다음을 의미한다:
즉, 역행렬은 단순히 행렬을 전치(transposing)함으로써 얻어진다.
$\quad$ 직교 행렬에 의한 변환은 특별하다. 왜냐하면 벡터 $x$ 의 길이는 직교 행렬 $A$ 를 사용하여 변환될 때 변하지 않기 때문이다. 점곱에 대하여, 우리는 다음을 얻는다:
게다가, 내적으로 측정된 임의의 두 벡터 $x, y$ 사이의 각도 또한 두 벡터 모두를 직교 행렬 $A$ 를 사용하여 변환할 때 변하지 않는다. 내적으로 점곱을 가정하면, 이미지 $Ax$ 와 $Ay$ 의 각도는 다음과 같이 주어진다:
이는 $x$ 와 $y$ 사이의 각도와 정확히 일치한다. 이것은 $A^\top = A^{-1}$ 인 직교 행렬 $A$ 가 각도와 거리를 모두 보존한다는 것을 의미한다. 직교 행렬은 회전(rotation)인 변환을 정의하는 것으로 밝혀졌다(뒤집기(flip)의 가능성 포함). 3.9절에서 우리는 회전에 대해 더 자세히 논의할 것이다.
이러한 행렬들을 “직교(orthogonal)”라고 부르는 것이 관례이지만, 더 정확한 설명은 “정규 직교(orthonormal)”일 것이다. 직교 행렬을 사용한 변환은 거리와 각도를 보존한다. 이는 부피가 변하지 않는다는 점에서 직교 행렬 $A$ 의 $\vert \det{A}\vert$ 는 항상 1이다.